Full FT + stategauss 5mm · clean100 · steps 20k
学習 step を従来の 2 倍(10000→20000)にした追加実験。2026-10-11 完了。
「clean」= デモ品質(open-loop 成功・approach_noise=0)。
「Gauss」= 学習時のみ EEF proprio に加算(評価時はノイズなし)。
結論: steps を倍にしても success は 0%。
標準・学習と同じ初期状態とも place まで届かない。
10k 時点の clean100(学習と同じ初期状態で grasp 22/100)より中間指標も悪化 → 「長く学習すれば上がる」線は弱い。
評価のちがい(端的に)
- 成功率の数字はどれも closed-loop(観測を見てポリシーが action を出す)。デモ再生ではない。
- 標準 = 決め打ちの初期配置
init 0–49。学習デモと同じではない。 - 学習と同じ初期状態 = 学習デモに出てきた置き方からスタートして、同じ closed-loop で動かす(オフライン推論でもデモ再生でもない)。
- closed-loop でも成功する保証はない。少しズレると誤差が積み上がる。学習と同じ置き方でも 0% なら「評価 init が難しいだけ」ではない。
用語の詳細: 学習条件まとめ
1. 学習条件
| robot / task | Sawyer · LIBERO object task0(alphabet soup → basket) |
|---|---|
| データ | libero_sawyer_scripted_obj0_osc_v8_clean100(open-loop 成功 × 100本 · approach_noise=0) |
| init | pi05_libero_pytorch |
| 学習 | Full FT · steps=20000 · NPROC=2 × BS=2(実効 BS=4)· lr peak≈5e-5 |
| stategauss(学習時のみ) | xyz σ=0.005(5mm)· ori σ=0.0125 rad · grip/action ノイズなし |
| 評価 | closed-loop · seed=7 · max_steps=1200 · 評価時ノイズなし |
| Wandb | run 8via7a68(個人プロジェクトのため外部からは見られない可能性あり → 下に曲線を転載) |
2. 学習曲線(Wandb から転載)
正式完走 run の loss / learning rate / grad norm。ログイン不要でこのページだけで確認できます。
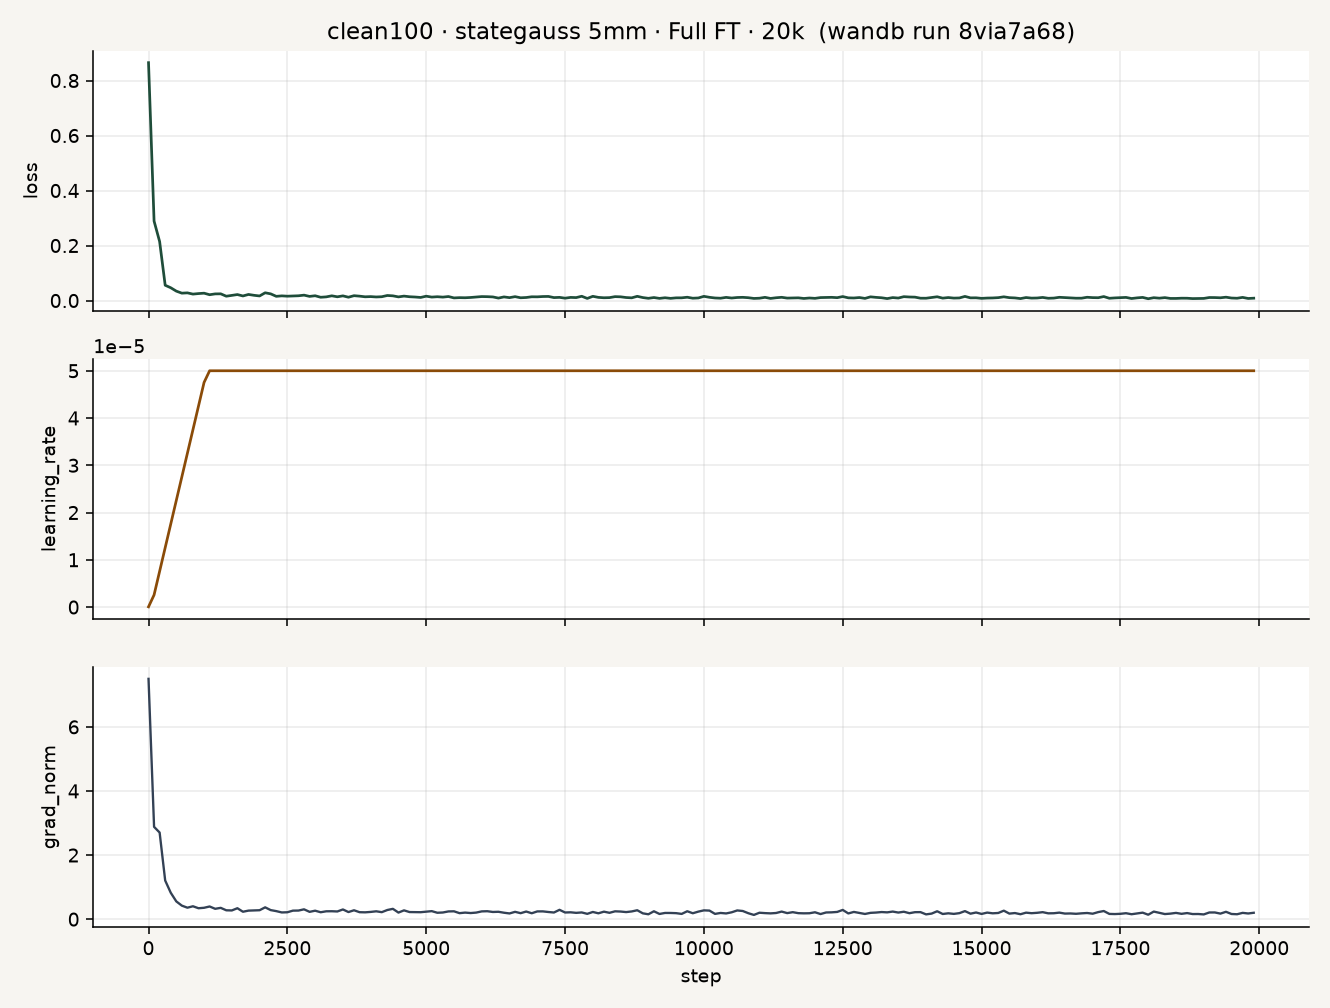
steps 0–20000 · loss は低下して収束寄り · 成功率は 0% のまま
3. 結果
| 条件 | 成功率 | near | grasp | lift | transport | place |
|---|---|---|---|---|---|---|
| clean100 · 5mm · 20k · 標準(0–49) | 0% (0/50) | 7/50 | 1/50 | 1/50 | 1/50 | 0/50 |
| clean100 · 5mm · 20k · 学習と同じ初期状態 | 0% (0/100) | 10/100 | 1/100 | 1/100 | 1/100 | 0/100 |
4. これまでの関連結果との比較
| 条件 | steps | 成功率 | メモ |
|---|---|---|---|
| clean50 · 5mm · 標準 | 10k | 2% (1/50) | Full FT clean 系で唯一の非ゼロ(ep20) |
| clean50 · 5mm · 学習と同じ初期状態 | 10k | 0% (0/50) | transport 3 / place 0 |
| clean100 · 5mm · 標準 | 10k | 0% (0/50) | place_near 1 |
| clean100 · 5mm · 学習と同じ初期状態 | 10k | 0% (0/100) | grasp 22 · place_near 3 · success 0 |
| clean100 · 5mm · 標準 / 学習と同じ初期状態 | 20k | 0% | 本ページ · 中間指標も 10k より悪化 |
10k 系の動画・表: sg5mm(10k) · 学習条件まとめ
5. 報告用動画(20k)
success は 0 本。標準・学習と同じ初期状態で最も進んだエピソード(transport)と、接近止まりの例。
標準 eval · 最良 · transport まで · place 失敗 · ep2 init2 · lift=0.172
標準 eval · near 止まり · ep41 · 典型的な接近のみ失敗
学習と同じ初期状態 · 最良 · transport · place 失敗 · ep29 init34 · lift=0.128
学習と同じ初期状態 · near 止まり · ep46 init2
6. リンク
- 学習曲線: このページ上部(Wandb は個人プロジェクトで先生側から見えない場合あり)
- 5mm · 10k 報告: sg5mm
- 条件一覧: train conditions